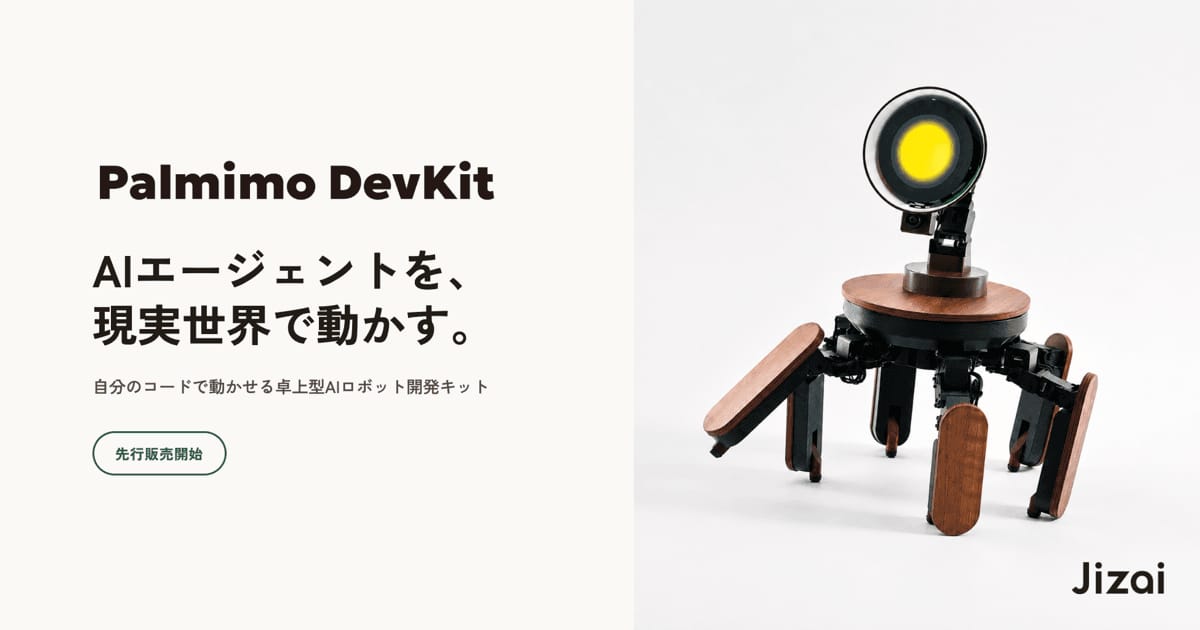
自分のコードでAIエージェントを動かせる、6本脚の卓上型AIロボット開発キット
Palmimo DevKit(パルミーモ デブキット)
概要
「Palmimo DevKit(パルミーモ デブキット)」は、株式会社Jizaiが開発した、AIエージェントを現実世界で動かすための卓上型6脚AIロボット開発キットだ。ハードウェアの深い専門知識を持たないソフトウェアエンジニアでも、数行のPythonコードからロボットの自律移動・対話・表情を自在に制御できる設計を採用。AIモデルの物理実装テストからカスタムアプリ開発まで、フィジカルAI研究のオープンな実験基盤として機能する。21軸サーボモーターとRaspberry Pi 5を搭載し、Hugging Face「LeRobot」やNVIDIA「Isaac Lab」、MCP(Model Context Protocol)にも対応。CES 2025や国連主催サミット等を経て、2026年9月より先行販売(598,000円・税別)が開始されている。
なにがすごいのか?
Python数行で「視覚・対話・6足歩行」をフルコントロール:
robot.wave()やrobot.look()といった直感的なAPIを呼ぶだけで、複雑な逆運動学(IK)計算を意識せず生き物らしい動作を実現LLMのtool callを現実世界の「身体動作」にダイレクト接続:MCP(Model Context Protocol)に対応し、ソフトウェア上のAIエージェントの思考プロセスをそのまま物理世界の自律行動へ連動可能
実機不要の「dry-runモード」から深層改修まで選べる4層設計:SDKからドライバ層・ハードウェアまでオープンに公開され、実機到着前から仮想環境で開発を走らせることが可能
なぜ生まれたのか?
Jizai代表の石川佑樹氏が問い続けてきたのは、「ソフトウェアとハードウェアの両方を扱える人材をどう増やすか」という課題だ。AIの進化に伴い、ハードウェアやロボットに興味を持つソフトウェアエンジニアは増えていく一方、世界中で増えているオープンなロボット開発ツールの多くは海外発のものだ。「日本からも、フィジカルAIの社会実装に貢献できる道具を作りたい」という思いが、このプロダクトの原点にある。
開発の出発点として重視したのは「Wow体験」だ。「自分でロボットを動かせた!」という感動を、ハードウェアの知識がないソフトウェアエンジニアにも届けること。そのために、4層構造のアーキテクチャでロボット操作を抽象化し、干渉なく数行のコードから触り始められる設計とした。同時に、木のあたたかみを感じるデザインで生活空間に馴染むよう設計し、機械としてではなく「AI時代の新しいパートナー」として人の傍らに置ける存在を目指した。
なぜできるのか?
21軸サーボ×Raspberry Pi 5によるローカル自律行動基盤
外形寸法400×300×300mm・約2kgの軽量ボディに、脚部(3軸×6本)と首部(3軸)の計21軸に「DYNAMIXEL XC330-M288-T」を搭載。 頭脳となる「Raspberry Pi 5(16GB)」が、5MPカメラ、ReSpeakerマイクアレイ、3Wスピーカー、2.8インチ円形タッチディスプレイをオンボードで一括制御。「見る・考える・動く」の自律ループ(ReActサイクル)をローカル環境で完結できる。
抽象化された「4層ソフトウェアアーキテクチャ」
ユーザーコード/SDK/ドライバ抽象レイヤー/ハードウェアの4層構造を構築。 ドライバ層の差し替えのみで実機とシミュレータ(dry-run)をシームレスに切り替えられる。最上位層で手軽に対話アプリを作ることも、下位層に潜ってモーターのパケット制御やカスタムドライバを書き換えることも自由な設計となっている。
オープン共創とシミュレーション環境(LeRobot / Isaac / MCP)
Hugging Faceのロボティクスフレームワーク「LeRobot」に対応し、テレオペレーションによるデータ収集や強化学習・VLA(Vision-Language-Action)モデルのファインチューニングを後押しする。 さらにNVIDIA「Isaac Lab」との連携によるSim2Real検証や、Anthropicが提唱する「MCP」を通じた外部LLMツール連携など、最前線のAIエコシステムと即座に接続できるインフラが標準装備されている。
相性のいい産業分野
- ロボティクス
ヒューマン・ロボット・インタラクション(HRI)研究、VLA基盤モデルの物理検証、AIエンジニア向けハードウェア研修基盤
- 住宅・不動産・建築
社内SlackやグループウェアとMCPで連携したオフィス受付、来店者の属性・文脈に合わせて案内するインタラクティブなコンパニオン
- 流通・モビリティ
複数台を連携させ、各フロアや拠点間で情報を共有・引き継ぐ分散型インタラクションサービスの設計に活用
- 教育・人材
ロボットを「動かす対象」として授業に組み込み、プログラミング・AIリテラシー・フィジカルコンピューティングを実践的に学べるワークショップ基盤として活用
- 医療・福祉
電子カルテや待合管理システムとAPI連携し、来院者への声かけや診察室への誘導を行うパーソナルヘルスケアアシスタント
この知財の情報・出典
この知財は様々な特許や要素技術が関連しています。 詳細な情報をお求めの場合は、お問い合わせください。 Top Image:© 株式会社Jizai